アプリケーションレポート
スキャニング振動計測によるFEモデルの検証
共同研究機関Optomet GmbHとSiemens Digital Industries Software
FEモデルの検証には空間的に高密度な測定データが必要
軽量で柔軟な航空機部品には、運用中の挙動を予測できることが求められます。そのため、 固有振動数、減衰、固有モード形状 を構造モデルで正確に表現する必要があります。これは特にフラッター解析で重要です。フラッターでは、空気力、弾性、慣性の相互作用によって振動が自己増幅し、構造の安全性を脅かすことがあります。
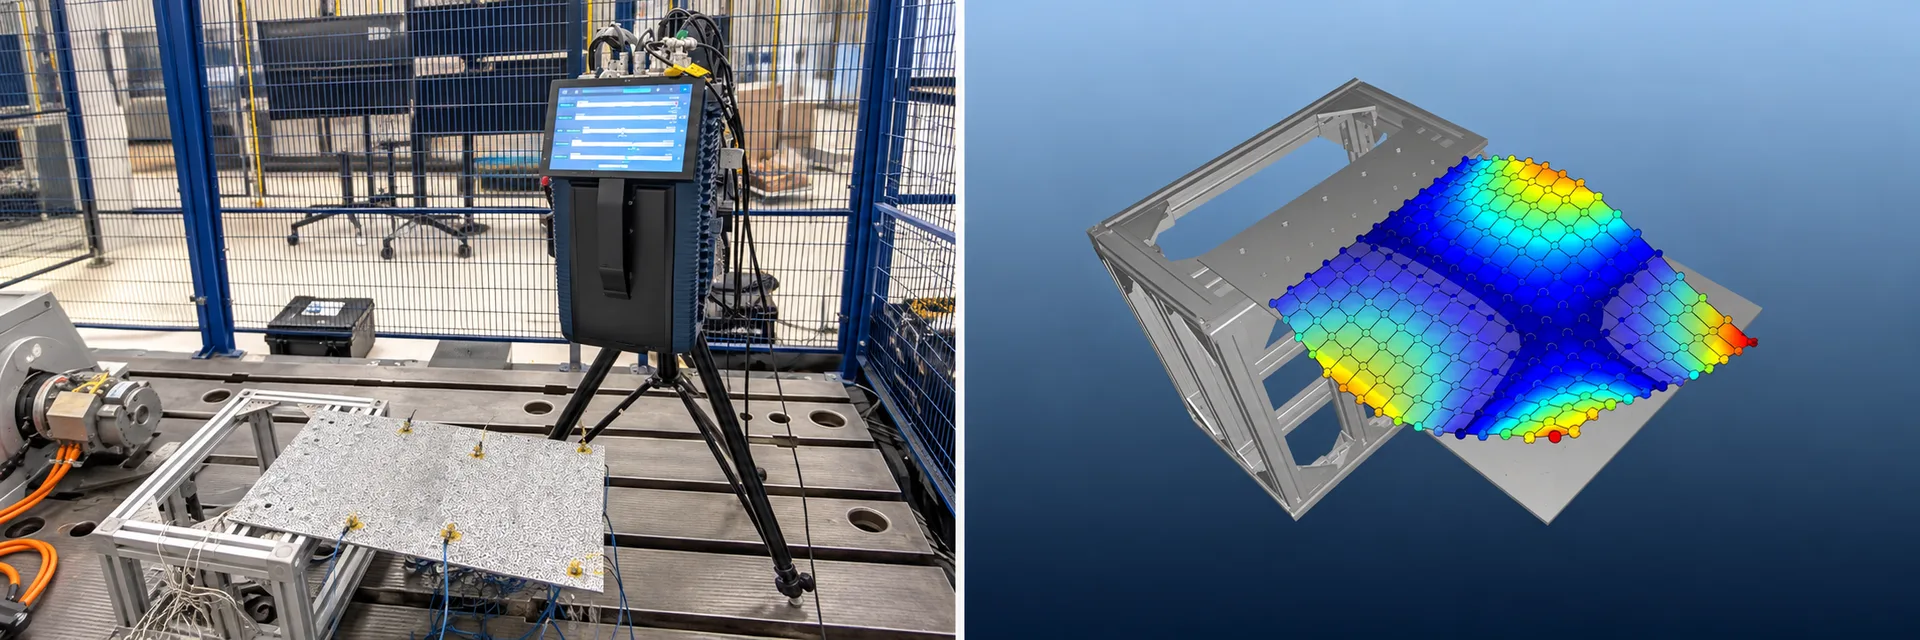
OptometとSiemens Digital Industries Softwareは、ルーヴェンで一端を固定した板を用いて測定手順を検討しました。この板は、操舵面など、曲げが支配的な航空機部品を単純化した実験室モデルです。この研究では、FEモデルがそうした部品の構造動特性をどの程度正確に再現できるかを検証しています。 ただし、この段階ではフラッター試験は行っていません。
測定点とキャリブレーションでモデルと試験体を対応付ける
SMART Lab では、インポートした構造形状を 測定の空間的な基準として使用します。モデル表面に測定領域の境界を設定し、その内側に測定点を均等に配置します。平面だけでなく、複雑な曲面にも対応できます。
2つのステップで測定セットアップをデジタル化
まず、モデル形状を内蔵の 4Kカメラ の画像と位置合わせします。アルゴリズムによる支援により、カメラ画像と3Dモデルのキャリブレーションマーカーを対応付けます。続いて、自動レーザキャリブレーションにより、これらの基準点をもとにレーザビームに対する試験体の正確な位置と姿勢を求めます。
こうして、実際の試験体、モデル形状、カメラ画像、レーザ位置を共通の空間基準で結び付けた、測定セットアップのデジタルツインが構築されます。これにより、測定とシミュレーションの対応付けに必要な手作業を減らし、追加の補間処理も削減できます。
スキャン計画からデータエクスポートまで
モデルをインポート
空間的な基準として、構造形状をSMART Labに読み込みます。
測定点を設定
設定した境界内に、測定点を等間隔のグリッド状に配置します。
測定セットアップをキャリブレーション
カメラ画像とモデルを位置合わせした後、レーザを自動でキャリブレーションします。
振動を測定
振動計が測定点をスキャンし、参照チャンネルの信号を同期して取得します。
振動応答を表示
周波数応答関数から、実稼働時の振動形状をモデル上に表示できます。
モードを同定
SMART Labまたは外部ソフトウェアで実験モード解析を行い、固有振動数、減衰、固有モード形状を求めます。
データを比較
周波数応答関数と形状データをUFF、ATFX、MATまたはHDF5形式でエクスポートします。本研究では、その後の処理と比較をSimcenter 3Dで行います。
固定された板上の208測定点
走査型レーザードップラー振動計(SLDV)の SMARTシリーズ は板の前に配置され、板の振動のうち 観測面に垂直な成分、いわゆるOut-of-Plane振動を計測します。単軸加振器で板を加振し、加振点では力センサーが実際に入力された動的な力を測定します。加速度センサーによる各点での測定も、追加の参照データとして利用します。
振動計は加振信号を自ら生成し、光学測定データと参照チャネルの信号を同期して記録します。これにより、入力された力と構造物の応答を組み合わせて、周波数応答関数を算出できます。
試験条件
- 試験体
- 一辺を剛固定した平板
- 測定システム
- Optomet SMARTシリーズの走査型レーザードップラー振動計とSMART Lab
- 加振
- 単軸加振器、5~500 Hzのチャープ信号、信号長2 s、信号発生器のサンプリングレート14 kHz
- 測定グリッド
- 30 mm間隔の208測定点
- データ収録
- 速度測定レンジ50 mm/s、測定周波数範囲2 kHz、サンプリングレート12 kHz
- 各測定点の測定時間
- 各2 sの4ブロック。前の加振による振動が減衰するよう、ブロック間に1 sの休止時間を設定
- 測定量と参照量
- 振動速度と振動変位。それらと同期して収録する加速度、入力された力、加振信号
周波数応答で振動応答を可視化
208の各測定点について、 周波数応答関数(FRF) を振動速度と入力された力から算出します。全測定点で平均した振幅は、対象周波数範囲における動的応答を示します。グラフ中の黒線は、その後のモード解析で同定された固有振動数を示しています。
4つの図は、代表的な実稼働時の振動形状をモデル形状上に直接表示しています。周波数が高くなるにつれて、変形パターンは空間的に複雑になります。高密度の測定グリッドにより、こうした違いを可視化できます。
モード解析により7つの固有モードを特定
実験モード解析では、周波数応答関数を評価します。対象となる加振周波数範囲は 5~500 Hz を評価します。安定化線図を用いることで、構造物の物理的な振動モードと、数値計算やノイズに起因する極を区別できます。そのために、モデル次数を上げても周波数、減衰、モード形状が一貫しているかを確認します。
測定された固有振動数と減衰
| 固有振動数 (Hz) | モード減衰比 (%) | |
|---|---|---|
| モード 1 | 16.09 | 0.59 |
| モード 2 | 46.42 | 0.55 |
| モード 3 | 98.68 | 0.10 |
| モード 4 | 159.28 | 0.01 |
| モード 5 | 189.73 | 0.10 |
| モード 6 | 278.62 | 0.77 |
| モード 7 | 320.12 | 0.10 |
表には、選択した7つのモードについて、固有振動数 16.09~320.12 Hz と各モードのモード減衰を示しています。以下に示す複素モード形状には、振幅と位相の情報が保持されています。その後のFE解析結果との比較に向けて、実験で得られたモード形状を実モード形状に変換し、モード質量が1になるように正規化しました。
測定結果とFEモデルの周波数は良好に一致
解析モデルに含まれるのは 平板と固定具です。両者の接続部は、実験時のクランプ条件を再現しています。これにより、数値モード解析には固定具の影響も反映され、平板を単独で扱うことはありません。Simcenter 3Dで固有振動数と固有モード形状を算出します。
実測および計算による固有振動数
| 実測周波数 (Hz) | 数値解析モード | 数値解析周波数 (Hz) | Δf (%) | |
|---|---|---|---|---|
| 実験モード1 | 16.09 | 1 | 16.08 | −0.11 |
| 実験モード2 | 46.42 | 2 | 46.74 | +0.69 |
| 実験モード3 | 98.68 | 3 | 98.83 | +0.14 |
| 実験モード4 | 159.28 | 6 | 161.82 | +1.59 |
| 実験モード5 | 189.73 | 8 | 186.98 | −1.45 |
| 実験モード6 | 278.62 | 9 | 279.31 | +0.25 |
| 実験モード7 | 320.12 | 10 | 321.40 | +0.40 |
MAC行列で固有モードの空間的な形状を比較
固有振動数が近いというだけでは、測定とシミュレーションが同じ変形を表しているかどうかは判断できません。そこで用いるのが Modal Assurance Criterion (MAC) です。実験と数値解析で得られた固有モード形状の一致度を評価し、対応するモードペアの特定に役立ちます。
対応付けられたペアのMAC値が高いことは、固有モード形状が似ていることを示唆します。対応関係のないモード間で値が低いことは、それらを区別する裏付けとなります。さらに、画像を直接比較することで、モデルが選択した実験モードの主要な変形の特徴を再現していることも確認できます。
境界条件と測定方向が比較の範囲を制限
表面形状と解析メッシュは別のもの
SMART Labでは、表面形状をスキャン計画に利用できます。一方、FE解析には、適切な要素、材料特性、境界条件も必要です。このため、光学測定の計画に用いる表面形状が、解析メッシュと一致している必要はありません。結果の解釈には、メッシュの構成とモデルの仮定が引き続き重要になります。
1つの測定方向ですべての動きを捉えることはできない
この試験では、板の観測面における動きを1つの測定方向で計測しています。板の支配的な曲げ挙動を捉えるには、この方法で十分です。一方、FEモデルは三次元の変位場全体を記述しています。そのため、板の面内方向に大きな運動成分を持つモードや、局所的な三次元変形を伴うモードでは、測定結果との一致度が低くなる可能性があります。
今後の研究では、 3Dスキャニング振動計測 を用いることで、これらの運動成分も捉え、より複雑な部品や大型部品での比較精度を高められる可能性があります。
測定データをモデルの更新と今後の試験に活用
測定した周波数応答関数、対応する形状データ、同定したモードは、 Model Updating、すなわち試験結果に基づいて解析モデルを適切に調整するための基盤となります。この手法の利点は、スキャン計画、校正、測定、モード比較を、一貫した空間座標に基づいて行えることにあります。
長期的には、この手法をフラッタやモード間の連成に関する研究に役立てることを目指しています。いわゆる ドライ風洞試験 では、実際の気流を使わずに空力的な影響を再現します。例えば、アクチュエータによる加振力や等価荷重を用いたり、実測した構造の周波数応答と計算による空力モデルを組み合わせたりします。目的は、試験の手間、コスト、開発リスクを低減することです。そのためには、信頼性の高い構造データが必要です。今回の研究は、その実現に向けた準備段階の取り組みです。
測定したすべての周波数応答関数を、後の縮約空力弾性モデルに組み込む必要はありません。空間的に高密度なデータは、適切な測定座標の選定、補間に伴う不確かさの低減、そして縮約モデルが重要な変形やモード間の連成を捉えているかの確認に役立ちます。
試験のニーズに応えるスマートな測定システム
レーザードップラー振動計 とSMART Labを組み合わせることで、非接触の振動測定とモデルに基づく解析を連携できます。適切な構成は、部品の形状と必要な測定方向によって異なります。本試験では、1方向の測定に対応したSMARTシリーズのスキャニングシステムを使用しました。
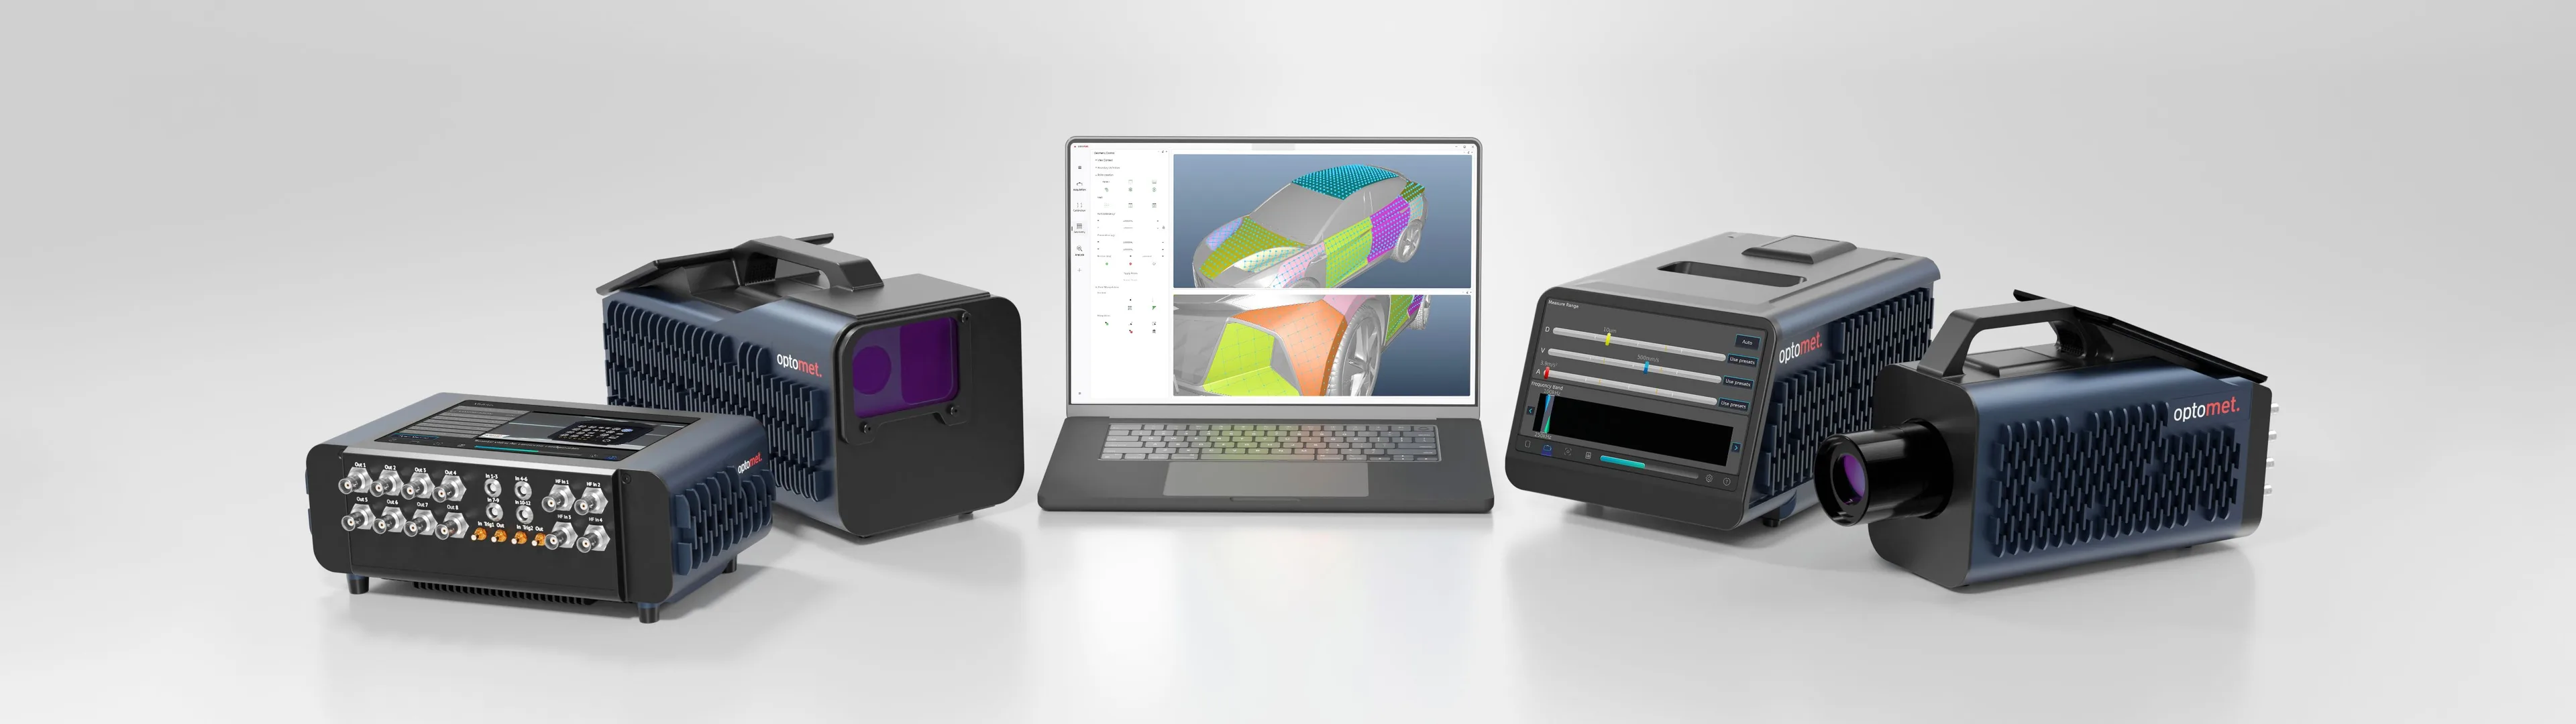
FEモデルを測定データと照合したいとお考えですか。対象部品、関心のある周波数範囲、必要な測定方向について、ぜひご相談ください。
試験、結果、図の詳細を原著論文で確認
このアプリケーションレポートは、OptometおよびSiemens Digital Industries SoftwareのTom Burmeister、Davide Mastrodicasaほかの著者による論文「Experimental validation of FE models using FE-model-based scanning laser Doppler vibrometry」に基づいています。論文の成果は、9月7日から9日まで開催されたISMA 2026で学術ポスターとして発表されました。英語の原著論文では、手法や関連する学術的背景について、さらに詳しく解説しています。
ダウンロードには、 ISMA 2026に採択された全14ページの論文最終版(すべての図、結果表、参考文献一覧を含む)。