

固有振動数、振動モード形状、動的ひずみを非接触で取得し、3Dモデル上に直接表示。
レーザードップラー振動計 (Optomet)は、タービンブレードや圧縮機ブレードの振動を 高精度かつ非接触で計測し、さまざまな負荷条件や温度条件にも対応します。 SMARTシリーズ を使用すると、1方向または3方向の動きを計測できます。複数の視点から計測することで、タービンブレードの全周を捉えます。結果は3Dモデル上に直接表示されます。本レポートでは、タービンブレードの計測手順を紹介し、振動形状の解析、シミュレーションの妥当性検証、部品検査にデータを活用する方法を解説します。
タービン部品の振動を全面にわたり3次元で計測する理由とは?
タービンブレードには、変動する圧力場、熱負荷、繰り返しの加振によって負荷がかかります。加振周波数が 固有振動数、大きな振動が発生することがあります。この振動は動的荷重を生み、材料に危険なレベルの応力を引き起こす可能性があります。そのため、設計時には静的荷重を考慮するだけでは不十分です。3次元の振動と荷重の繰り返し回数も重要な要素となります。
少数のセンサ測定点では不十分なことが多い理由
低周波域での全体的な振動形状は、少数の計測位置でも把握できることが多くあります。しかし、周波数が高くなるにつれて、空間的な振動形状は一般に複雑になります。局所的な振幅のピークや節線、連成した動きが、間隔の広いセンサー位置の間に生じると、検出できないことがあります。
個別に貼り付けたセンサーによる計測には、この点で限界があります。振動挙動を捉えられるのは選択した少数の位置に限られ、軽量なタービンブレードでは、センサー自体が振動挙動に影響を与える可能性もあります。
高密度の測定点で局所的な振動形状を捉える
スキャニング振動計は、自由に設定できる数百から数千以上の計測位置で振動を計測します。計測グリッドは、対象物の形状、想定される空間波長、重点的に調べたい領域に合わせて設定できます。これにより、高周波域で局所的に生じる振動形状も可視化できます。
従来のセンサー
- 少数の測定位置でも全体的な振動モードは捉えられます。しかし、センサー間に生じる局所的な振幅のピーク、節線、連成運動は、見逃されることが少なくありません。
- センサー、接着剤、ケーブルは、軽量または薄肉のタービンブレードの振動特性に影響を与えます。
- 部品への配線や測定前の準備が必要です。
- 赤熱した表面にはセンサーを取り付けられず、振幅が大きい場合には脱落するおそれもあります。
スキャニングレーザー振動測定
- 数百から数千以上の計測点を自由に設定でき、形状や想定される波長、計測対象物に合わせて配置できます。これにより、高周波域の局所モードも可視化できます。
- センサーの質量やケーブルによる力が加わらないため、固有振動数や振動形状に影響を与えません。
- ほぼすべての表面を前処理なしで測定でき、通常は反射テープも不要です。
- 赤熱した部品や極めて大きな振幅も測定できます。220 dBのダイナミックレンジと0–50 MHzの測定範囲は、他の振動測定原理では実現できません。
測定の流れ:3Dモデルから実測へ
特に複雑な形状では、カメラ画像上で計測点を設定するだけでなく、直接 3D形状 上に設定することが有効です。CADモデルまたは有限要素モデル(FEモデル)を用いることで、共通の座標系を利用できます。これにより、計測点、計測方向、結果を明確に対応付けることができます。
測定の準備は、カメラ画像上ではなく、CADモデルまたはFEモデル上から始まります。このデジタル形状上で、後のシミュレーションとの比較に必要な位置に測定点を設定します。
測定点を設定
3D形状上で測定範囲と測定点の密度を設定します。測定点は自動生成でき、必要に応じて個別に調整できます。これにより、曲面上でも 等間隔の360°測定グリッドを作成できます。FEモデルの節点を測定点として直接取り込むことも可能です。
カメラ画像と3Dモデルの位置合わせ
幾何学的なキャリブレーションは2段階で行います。まず、アルゴリズムが3D形状と実際の部品のカメラ画像を自動で位置合わせします。
レーザーの照準を調整
続いて、3Dモデルで定義した校正点に対応する実際の部品上の位置にレーザーを照射します。ソフトウェアは、そのときのミラー角度から、計測ヘッドに対するタービンブレードの正確な位置と向きを算出します。これにより、計測対象物と振動計の幾何学的な位置関係が確定し、ミラー制御によって3Dモデル上で定義したすべての計測点に自動で正確にレーザーを照射できます。位置合わせにかかる時間は、スキャニング計測ヘッド1台あたりわずか数分で、3D計測システム全体でも約3~10分です。
デジタルモデルを作成
位置合わせが完了すると、計測構成の幾何学的な情報がすべて確定します。タービンブレード、計測ヘッド、視線方向、計測点が共通の座標系に配置され、実際の計測構成を再現したデジタルツインが得られます。
ブレードを加振
タービンブレードは、インパクトハンマー、加振器、圧電素子、または音響によって加振できます。 参照信号 を用いて周波数応答関数(FRF)を算出します。ここで紹介する例では、モーダルハンマーに内蔵された力センサーがこの信号を出力します。
データをリアルタイムで確認
測定中から SMART Lab が時間波形データ、参照信号、測定の進捗、測定済みの点のアニメーションを表示します。これにより、信号品質と設定を早い段階で確認できます。
周波数応答と振動形状を解析
SMART Labは、測定信号と参照信号から 周波数応答関数(FRF) をすべての測定点と測定方向について算出します。選択した各周波数に対応する振動形状を、部品モデル上で直接アニメーション表示できます。共振周波数での振動形状も同様に表示できます。解析は、空間のx、y、z方向とレーザーのu、v、w方向のいずれでも可能で、それぞれ参照信号を基準に評価します。
事例:タービンブレードの3D-Full-Bodyモーダル解析
デモ測定では、一連の手順を実演するため、約 30 × 10 cmのタービンブレード。タービン翼を固定し、自動モーダルハンマーで加振しました。3台の SMART Scan+ を同期した3Dシステムとして動作させました。タービン翼の周囲に設定した 6つの校正済み視点 から、各視点で見える表面を計測しました。
- 試験対象
- 固定したタービン翼、約30 × 10 cm
- 計測システム
- 3 × SMART Scan+によるSMART 3D-Scan / 全周3D計測構成
- 視点
- 幾何学的に校正された6つの視点
- 測定点
- 3Dモデル上の約800点
- 周波数範囲
- 約30 kHzまで
- 加振方法
- 参照信号を用いたハンマー加振
- 計測時間
- 1点あたり約2 s、データ取得のみで約27 min
- 校正時間
- 1視点あたり約3 min、合計約18 min
- 総所要時間
- 装置設置後、約45 min(初期準備時間を除く)
計測結果:全周にわたる3方向の振動形状
FEモデルの妥当性検証と動的ひずみの算出
動的ひずみを可視化
SMART Labは、隣接する測定点の空間分解された3D運動から、 動的ひずみも算出します。これにより、共振周波数に加えて、ひずみが特に大きい箇所も可視化できます。非接触測定は従来のひずみゲージ(DMS)を補完し、面全体を評価する際に必要なゲージの数を削減できます。
測定結果とシミュレーションを直接比較
測定点を3Dモデル上で定義するため、 測定結果とシミュレーションを同じ位置で比較できます。特に高周波の振動モードや局所的な振動モードでは、モデルの材料パラメータ、境界条件、形状の細部が実際の挙動をどの程度再現しているかを確認できます。これらのデータは、 FEモデルの妥当性検証 を次のような方法で支援します:
- 固有振動数とモーダルパラメータを実験的に求める
- 全体および局所の振動モードを比較する
- FE節点や重要な領域に合わせて測定点を的確に配置する
- 測定データと形状データをCAEソフトウェアやモーダル解析ソフトウェア向けにエクスポートする
- 空間分解能の高い実験データでモデル更新を支援する
Mistuning、部品比較、End-of-Line検査
形状、材料、コーティング、製造工程のわずかな違いが、個々のタービンブレードの固有振動数や振動モードを変化させます。公称上は同一のタービンブレード間に生じるこのような差異を Mistuning と呼びます。測定位置を再現性よく設定することで、異なる部品間の比較、ブリスク内の個々のタービンブレードの比較、製造や修理の前後の状態比較が可能になります:
- 固有振動数、周波数応答、選定した振動モードの特徴量の比較
- 公称上は同一のタービンブレード間のばらつきを検出
- 製造、コーティング、修理後の検査
- 定義済みの測定位置と検査手順の再利用
- 承認済みの限界値に基づく、お客様固有の合否判定
SMART Multi-Fiber:同時測定と柔軟な構成
量産検査では、約800点の全面スキャンが必ずしも必要とは限りません。検出したい不具合や必要な評価指標によっては、適切に選定した少数の測定位置だけで十分な場合もあります。複数の点を同時に測定することで、検査時間を短縮できます。
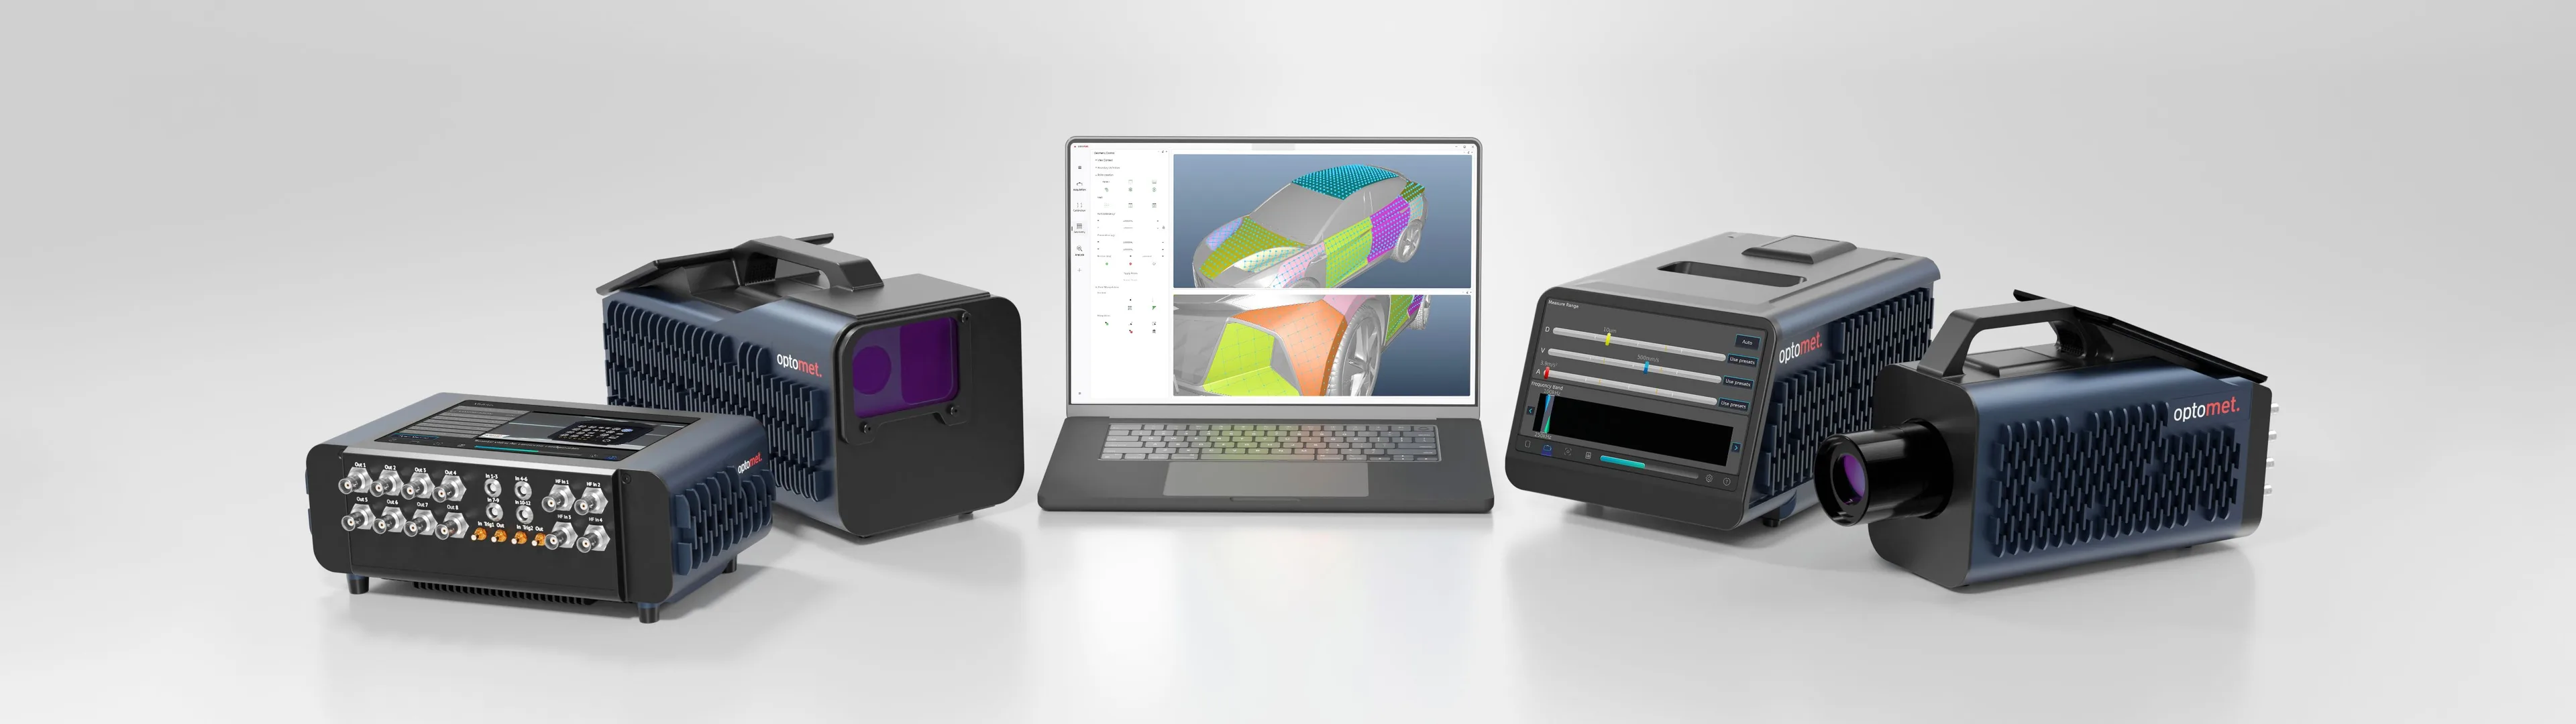
こうした用途では、 SMART Multi-Fiber がスキャニングシステムを補完します。 1台あたり最大4つのFiber Heads が、位相関係を正確に保持しながら同期測定を行います。複数のシステムを接続して、より大規模な測定システムを構築することもできます。
構成に応じて、オートフォーカス対応の測定ヘッド、コンパクトな測定ヘッド、3D-Fiber-Headsを選択できます。基準測定、伝達経路測定、比較測定に使用でき、設置スペースが限られる場所や厳しい温度条件にも対応します。また、単一点での3D測定も可能です。
お客様の検査要件に応えるスマートな測定システム

よくあるご質問
3D計測に3台の振動計が必要なのはなぜですか?
各レーザービームは、それぞれの計測方向に沿った振動速度を計測します。幾何学的に既知の方向から照射する3本のビームを同期させることで、空間の3方向すべての振動を求めることができます。
計測点はどのようにFEモデルに対応付けられますか?
計測点は、インポートした3D形状上で直接定義します。カメラとレーザーのキャリブレーションにより、実際の部品と振動計を同一の座標系に対応付けます。
Full-Body計測にはスティッチングが必要ですか?
いいえ。視点を追加する際も、同じ3Dモデルに対して改めてキャリブレーションを行います。そのため、すべての計測点と結果が、最初から共通のプロジェクト座標系に配置されます。
高温の表面も計測できますか?
はい。計測ヘッドと光路が保護され、十分な後方散乱光が得られる場合は計測できます。実際に計測できるかどうかは、試験構成と表面の状態によって異なります。
試験を自動化できますか?
繰り返し行う試験に向けて、計測手順、計測位置、お客様固有の限界値をあらかじめ設定できます。必要に応じて、自動化パートナーと連携し、搬送・位置決めや工程への組み込みにも対応します。
お客様の用途に適した計測方法は?
計測点はいくつ必要ですか?試験に適した周波数範囲と加振方法は何ですか?また、1D計測で十分ですか、それとも SMART 3D-Scan が必要ですか?初期検討のために、部品の種類、おおよその寸法、想定される周波数範囲、試験条件、ご希望の結果をお知らせください。