애플리케이션 리포트
스캐닝 진동계를 활용한 FE 모델 검증
공동 연구 기관Optomet GmbH 및 Siemens Digital Industries Software
고유진동수, 감쇠 및 고유모드 형상을 비접촉 방식으로 측정하고 시뮬레이션과 비교합니다.
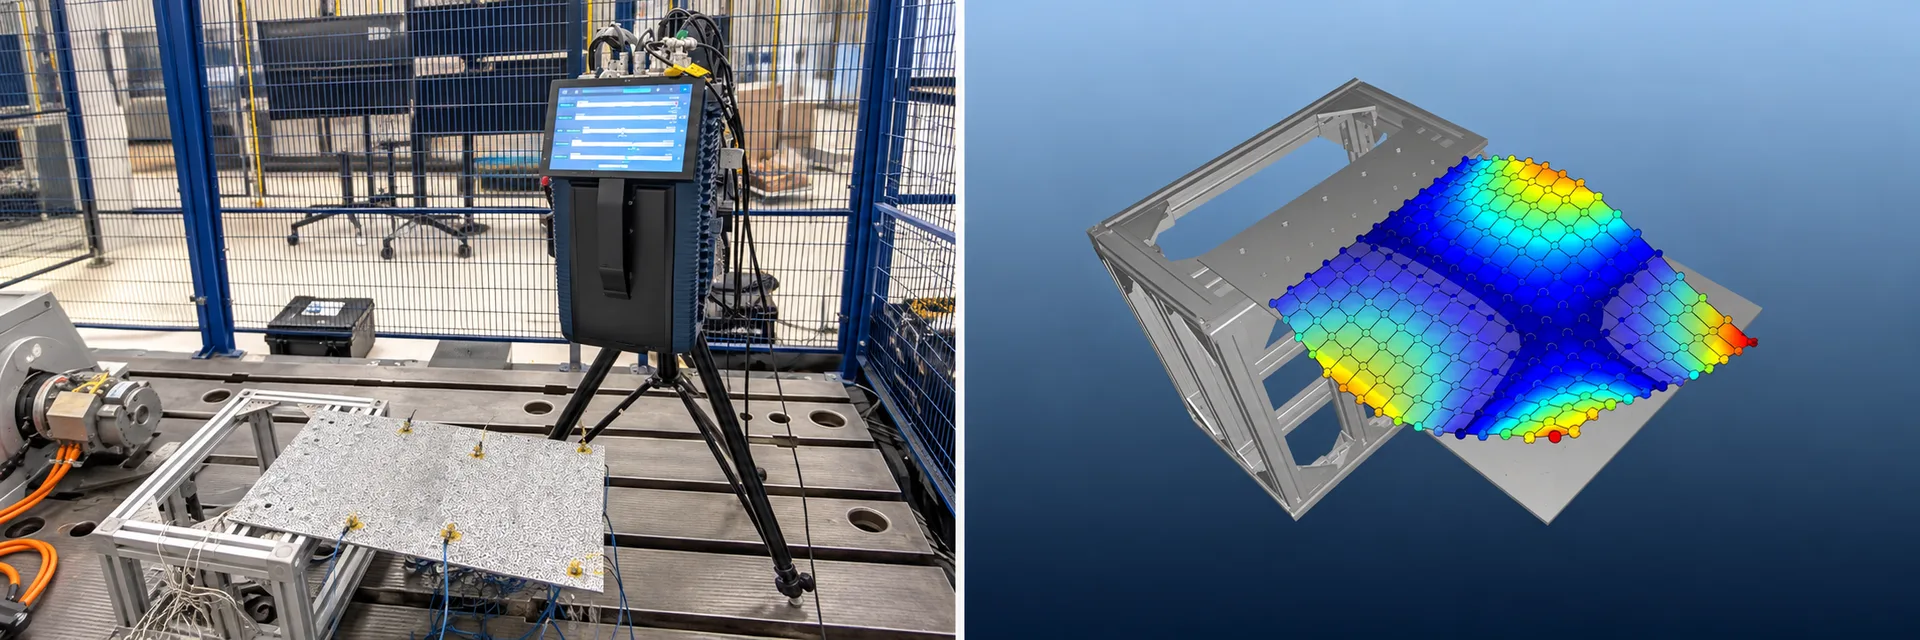
유한요소 모델(FE 모델)은 실제 부품의 진동 거동을 예측하는 데 사용됩니다. FE 모델 검증 과정에서는 측정 데이터와 비교하여 예측의 정확도를 확인합니다. Optomet과 Siemens Digital Industries Software의 공동 연구에서는 SMART 시리즈 스캐닝 진동계로 고정된 판의 208개 지점에서 진동을 측정합니다. SMART Lab 소프트웨어는 측정 데이터를 모델의 기하 형상과 연결합니다. 서로 대응하는 7개 모드 쌍의 상대 주파수 편차는 1.6 % 미만입니다.
FE 모델 검증에는 공간적으로 조밀한 측정 데이터가 필요합니다
가볍고 유연한 항공 부품은 실제 운용 중에도 예측 가능한 거동을 보여야 합니다. 이를 위해서는 고유진동수, 감쇠 및 고유모드 형상 등이 구조 모델에 정확하게 반영되어야 합니다. 이는 특히 플러터 해석에서 중요합니다. 플러터가 발생하면 공기력, 탄성 및 관성의 상호작용으로 진동이 스스로 증폭되어 구조물의 안전을 위협할 수 있습니다.
Optomet과 Siemens Digital Industries Software는 루벤에서 한쪽 끝이 고정된 판을 대상으로 측정 절차를 연구했습니다. 이 판은 조종면처럼 굽힘 거동이 지배적인 항공 부품을 단순화한 실험실 모델입니다. 이 연구에서는 FE 모델이 이러한 부품의 구조 동역학적 특성을 얼마나 정확하게 재현하는지 확인합니다. 다만, 이 연구는 아직 플러터 시험 단계까지 진행된 것은 아닙니다.
측정점과 교정으로 모델과 시험체 연결
SMART Lab은 가져온 구조 형상을 측정을 위한 공간 기준으로 활용합니다. 구조 형상의 표면에 경계 윤곽을 설정하고 그 안에 측정점을 균일하게 배치합니다. 이 방식은 평면뿐 아니라 복잡한 곡면에도 적용할 수 있습니다.
두 단계로 완성하는 디지털 측정 구성
먼저 모델 형상을 내장된 4K 카메라 영상과 정합합니다. 알고리즘의 지원을 받아 카메라 영상과 3D 모델의 교정 마커를 서로 대응시킵니다. 이어서 자동 레이저 교정을 통해 이 기준점들을 바탕으로 레이저 빔에 대한 시험체의 정확한 위치와 방향을 결정합니다.
이렇게 실제 시험체, 모델 형상, 카메라 영상, 레이저 위치를 동일한 공간 좌표 기준으로 연결하는 측정 구성의 디지털 트윈이 만들어집니다. 이를 통해 측정과 시뮬레이션 데이터를 수동으로 대응시키는 작업을 줄이고 추가 보간의 필요성도 낮출 수 있습니다.
스캔 계획부터 데이터 내보내기까지
모델 가져오기
구조 형상을 공간 기준으로 활용하기 위해 SMART Lab에 불러옵니다.
측정점 설정
경계 윤곽 안에 균일한 측정점 격자를 생성합니다.
측정 구성 교정
카메라 영상과 모델을 정합한 뒤 레이저를 자동으로 교정합니다.
진동 측정
진동계가 측정점을 스캔하면서 기준 채널 신호를 동기화하여 수집합니다.
응답 시각화
주파수 응답 함수를 바탕으로 모델 위에 운전 진동 형상을 표시할 수 있습니다.
모드 식별
SMART Lab 또는 외부 소프트웨어에서 실험 모드 해석을 수행하여 고유진동수, 감쇠 및 고유모드 형상을 식별합니다.
데이터 비교
주파수 응답 함수와 형상 데이터를 UFF, ATFX, MAT 또는 HDF5 형식으로 내보냅니다. 이 연구에서는 Simcenter 3D에서 후속 처리와 비교를 수행합니다.
고정된 판의 208개 측정점
스캐닝 레이저 도플러 진동계(SLDV)는 SMART 시리즈 장비로, 판 앞에 배치되어 판의 운동 중 관측 표면에 수직인 운동, 즉 Out-of-Plane 운동을 측정합니다. 단축 Shaker가 판을 가진하며, 가진점에서는 힘 센서가 실제로 가해지는 동적 힘을 측정합니다. 가속도 센서는 개별 지점에서 추가적인 기준 측정값을 제공합니다.
진동계는 가진 신호를 자체적으로 생성하고 광학 측정 데이터와 기준 채널을 동기화하여 기록합니다. 이를 통해 주파수 응답 함수 계산에 필요한 입력 힘과 구조물의 응답을 함께 확보할 수 있습니다.
시험 조건
- 시험 대상
- 한쪽 가장자리를 강체 고정한 평판
- 측정 시스템
- Optomet SMART 시리즈 스캐닝 레이저 도플러 진동계 및 SMART Lab
- 가진
- 단축 Shaker, 5~500 Hz Chirp, 신호 길이 2 s, 신호 발생기 샘플링 속도 14 kHz
- 측정 격자
- 30 mm 간격의 208개 측정점
- 데이터 취득
- 속도 측정 범위 50 mm/s, 측정 주파수 범위 2 kHz, 샘플링 속도 12 kHz
- 측정점별 측정 시간
- 각 2 s 길이의 4개 블록; 이전 가진에 의한 진동이 감쇠하도록 블록 사이에 1 s 휴지 시간 적용
- 측정 및 기준 물리량
- 진동 속도 및 진동 변위; 이와 동기화된 가속도, 입력 힘 및 가진 신호
주파수 응답으로 확인하는 진동 응답
208개 측정점 각각에 대해 주파수 응답 함수(FRF)를 진동 속도와 입력 힘으로부터 계산합니다. 모든 측정점에 걸쳐 평균한 진폭은 분석 주파수 범위에서의 동적 응답을 보여줍니다. 그래프의 검은색 선은 이후 모드 해석을 통해 식별된 고유 주파수를 나타냅니다.
네 개의 시각화는 선택한 운전 중 변형 형상을 모델의 기하 형상 위에 직접 표시합니다. 주파수가 높아질수록 변형 패턴은 공간적으로 더 복잡해집니다. 조밀한 측정 격자를 통해 이러한 차이를 확인할 수 있습니다.
모드 해석으로 7개의 고유 모드 형상 식별
실험 모드 해석에서는 가진 주파수 범위 5~500 Hz 내의 주파수 응답 함수를 분석합니다. 안정화 다이어그램은 실제 구조 모드를 계산 과정이나 노이즈로 인해 발생한 극점과 구분하는 데 도움이 됩니다. 이를 위해 모델 차수가 증가해도 주파수, 감쇠 및 고유 모드 형상이 일관되게 유지되는지 확인합니다.
측정된 고유진동수와 감쇠
| 고유진동수(Hz) | 모드 감쇠(%) | |
|---|---|---|
| 모드 1 | 16.09 | 0.59 |
| 모드 2 | 46.42 | 0.55 |
| 모드 3 | 98.68 | 0.10 |
| 모드 4 | 159.28 | 0.01 |
| 모드 5 | 189.73 | 0.10 |
| 모드 6 | 278.62 | 0.77 |
| 모드 7 | 320.12 | 0.10 |
표에는 고유진동수가 16.09~320.12 Hz 범위에 있는 7개의 선정된 모드와 각 모드의 감쇠가 정리되어 있습니다. 아래에 제시된 복소 고유 모드 형상은 진폭과 위상 정보를 보존합니다. 이후 FE 결과와 비교하기 위해 실험으로 얻은 고유 모드 형상을 실수 고유 모드 형상으로 변환하고, 모드 질량이 1이 되도록 정규화했습니다.
측정 결과와 FE 모델의 주파수가 잘 일치합니다
해석 모델에는 판과 지지대가 포함됩니다. 두 구성 요소의 연결부는 실험의 고정 조건을 재현합니다. 따라서 수치 모달 해석에는 지지대의 영향도 반영되며, 판만을 별도로 해석하지 않습니다. Simcenter 3D는 고유진동수와 고유모드 형상을 계산합니다.
측정 및 계산된 고유진동수
| 실험 주파수 (Hz) | 수치해석 모드 | 수치해석 주파수 (Hz) | Δf (%) | |
|---|---|---|---|---|
| 실험 모드 1 | 16.09 | 1 | 16.08 | −0.11 |
| 실험 모드 2 | 46.42 | 2 | 46.74 | +0.69 |
| 실험 모드 3 | 98.68 | 3 | 98.83 | +0.14 |
| 실험 모드 4 | 159.28 | 6 | 161.82 | +1.59 |
| 실험 모드 5 | 189.73 | 8 | 186.98 | −1.45 |
| 실험 모드 6 | 278.62 | 9 | 279.31 | +0.25 |
| 실험 모드 7 | 320.12 | 10 | 321.40 | +0.40 |
MAC 행렬로 공간적 고유모드 형상을 비교합니다
고유진동수가 비슷하다는 사실만으로는 측정과 시뮬레이션이 동일한 변형을 나타내는지 알 수 없습니다. 이를 확인하기 위해 Modal Assurance Criterion (MAC) 평가를 통해 실험 및 수치해석의 고유모드 형상이 얼마나 일치하는지 판단하고, 서로 대응하는 모드 쌍을 식별합니다.
대응하는 모드 쌍의 MAC 값이 높으면 고유모드 형상이 유사하다는 것을 시사합니다. 서로 대응하지 않는 모드 간의 낮은 값은 이들 모드를 구분하는 근거가 됩니다. 또한 이미지를 직접 비교하면 모델이 선택된 실험 모드의 주요 변형 특징을 재현한다는 것을 확인할 수 있습니다.
경계 조건과 측정 방향이 비교 범위를 제한합니다
표면 형상과 해석 메시의 차이
SMART Lab은 표면 형상을 활용해 스캔을 계획할 수 있습니다. FE 해석에는 여기에 적절한 요소, 재료 물성, 경계 조건이 추가로 필요합니다. 따라서 광학 측정 계획에 사용하는 표면 형상이 해석 메시와 반드시 같을 필요는 없습니다. 결과를 해석할 때는 메시 구성과 모델의 가정을 함께 고려해야 합니다.
한 방향의 측정만으로는 모든 움직임을 포착할 수 없습니다
이 시험에서는 관측 대상인 판의 한쪽 면에서 한 측정 방향의 움직임을 측정합니다. 판의 지배적인 굽힘 거동을 파악하기에는 이것으로 충분합니다. 반면 FE 모델은 전체 3차원 변위장을 표현합니다. 따라서 판의 면내 움직임이 크거나 국부적인 3차원 변형이 발생하는 모드는 측정 결과와의 일치도가 낮아질 수 있습니다.
향후 3D 스캐닝 진동 측정 기법을 활용한 연구에서는 이러한 운동 성분도 추가로 포착하여 더 복잡하거나 큰 부품에서 측정과 해석의 비교 정확도를 높일 수 있을 것입니다.
측정 데이터는 모델 보정과 후속 시험의 기반이 됩니다
측정된 주파수 응답 함수, 이에 대응하는 형상 정보, 식별된 모드는 Model Updating, 즉 시험 결과를 바탕으로 해석 모델을 체계적으로 보정하는 작업의 기반이 됩니다. 이 접근법의 장점은 스캔 계획, 교정, 측정, 모드 비교의 전 과정에서 일관된 공간적 대응 관계를 유지한다는 데 있습니다.
장기적으로 이 접근법은 플러터와 모드 간 결합에 관한 연구를 지원하는 것을 목표로 합니다. 이른바 무기류 풍동 시험 에서는 실제 공기 흐름 없이 공기역학적 영향을 재현합니다. 예를 들어 액추에이터의 힘이나 등가 하중을 적용하거나, 측정된 구조 주파수 응답과 계산된 공기역학 모델을 결합하는 방식입니다. 목표는 시험에 드는 노력과 비용, 개발 위험을 줄이는 것입니다. 이를 위해서는 신뢰할 수 있는 구조 데이터가 필요합니다. 이번 연구는 이를 위한 준비 단계에 해당합니다.
측정된 모든 주파수 응답 함수를 이후의 축소 공탄성 모델에 포함할 필요는 없습니다. 공간적으로 조밀한 데이터는 적절한 측정 좌표를 선택하고, 보간의 불확실성을 줄이며, 축소 모델이 주요 변형과 모드 간 결합을 포착하는지 확인하는 데 도움이 될 수 있습니다.
고객의 시험 과제에 맞는 스마트 측정 시스템
레이저 도플러 진동계 와 SMART Lab은 비접촉 진동 측정과 모델 기반 분석을 결합합니다. 적합한 시스템 구성은 부품 형상과 필요한 측정 방향에 따라 달라집니다. 이 시험에서는 한 방향을 측정하는 SMART 시리즈의 스캐닝 시스템을 사용했습니다.
측정 데이터와 FE 모델을 비교하고 검증하고 싶으신가요? 대상 부품, 관심 주파수 범위, 필요한 측정 방향에 대해 저희와 상담해 보세요.
원문에서 확인하는 시험, 결과 및 그림
이 응용 보고서는 Optomet과 Siemens Digital Industries Software의 Tom Burmeister, Davide Mastrodicasa 및 다른 저자들이 작성한 논문 “Experimental validation of FE models using FE-model-based scanning laser Doppler vibrometry”를 바탕으로 합니다. 논문의 결과는 9월 7일부터 9일까지 열린 ISMA 2026에서 학술 포스터로 발표되었습니다. 영어 원문에서는 연구 방법과 관련 학술적 배경을 더 자세히 설명합니다.
다운로드 파일에는 ISMA 2026에서 게재 승인된 14페이지 분량의 최종 논문, 모든 그림, 결과 표 및 참고문헌이 포함되어 있습니다.