为什么要对涡轮零部件的振动进行全场三维测量?
变化的压力场、热载荷和反复激励使涡轮叶片承受负荷。当激励频率接近某一 固有频率时,可能产生剧烈振动。这些振动会引起动态应变,并可能使材料中的应力达到危险水平。因此,在设计过程中,仅考虑静态载荷并不足够;三维振动和载荷循环次数同样是关键因素。
为什么少量传感器测点往往不够
低频整体振型通常只需少量测点即可识别。然而,随着频率升高,振动的空间分布通常会变得更加复杂。局部峰值、节线和耦合运动可能出现在相距较远的传感器测点之间,从而无法被检测到。
使用单个粘贴式传感器进行测量存在局限:它们只能采集选定位置的数据,还可能影响轻质涡轮叶片的振动特性。
高密度测点,捕捉局部振型
扫描式测振仪可测量数百至数千个自由定义的位置。测量网格可根据几何形状、预期的空间波长以及FE模型中的相关区域进行调整,从而清晰呈现较高频段中局限于局部区域的振型。
传统传感器
- 少量测点可以识别整体模态,但传感器之间的局部峰值、节线和耦合运动往往难以被发现。
- 传感器、胶粘剂和线缆会改变轻质或薄壁涡轮叶片的振动特性。
- 需要对部件进行布线和测前准备。
- 传感器无法固定在炽热表面上,且在大振幅条件下可能脱落。
扫描式激光测振
- 数百至数千个测点可自由定义,并根据几何形状、预期波长和FE模型进行调整,从而清晰呈现较高频段的局部模态。
- 没有传感器附加质量,也没有线缆作用力:固有频率和振型不受影响。
- 几乎所有表面都可直接测量,无需预处理,通常也无需反光膜。
- 即使是炽热部件和极大振幅,也能进行测量。220 dB的动态范围和0–50 MHz的测量范围,是其他振动测量原理无法达到的。
测量流程:从3D模型到实际测量
为捕捉局部振型,测点直接在 3D几何模型 上定义。CAD模型或有限元模型(FE模型)为此提供统一的坐标系,使测点、测量方向和测量结果能够明确对应。
测量准备从CAD或FE模型开始,而非等到相机成像后才进行。在数字几何模型上,测点按后续与仿真结果对比所需的位置进行定义。
定义测点
在 3D 几何模型上设定测量区域和测点密度。测点可自动生成,并可随后按需调整。这样,即使在曲面上也能形成 间距均匀的 360° 测量网格。FE 模型中的节点可直接用作测点。
将相机图像与 3D 模型匹配
几何标定分两步进行。首先,算法将 3D 几何模型与实际部件的相机图像自动匹配。
对准激光
随后,将 3D 模型中定义的标定点映射到实际部件上。激光会自动对准这些点,同时确定激光与涡轮叶片之间的空间关系。每个扫描测量头的标定仅需几分钟。完整 3D 测量系统的对准约需 3 至 10 分钟。
创建数字模型
此时,涡轮叶片、测量头、视线和测点均位于同一坐标系中。
激励叶片
使用冲击锤、自动模态锤、激振器或声学方式对涡轮叶片进行激励。 参考信号 用于计算频率响应函数 (FRF)。在所示示例中,该信号由模态锤中的力传感器提供。
实时检查数据
测量过程中, SMART Lab 即可显示时域数据、参考信号、测量进度以及已测点的振动动画,便于及时检查信号质量和设置。
分析频率响应和振动形态
SMART Lab 根据测量信号和参考信号计算 频率响应函数 (FRF),涵盖所有测点和测量方向。对于任一选定频率,都可直接在部件模型上以动画呈现相应的振动形态,共振频率也同样适用。分析既可沿空间方向 x、y 和 z 进行,也可沿激光方向 u、v 和 w 进行,均以参考信号为基准。
示例:涡轮叶片的 3D 全表面模态分析
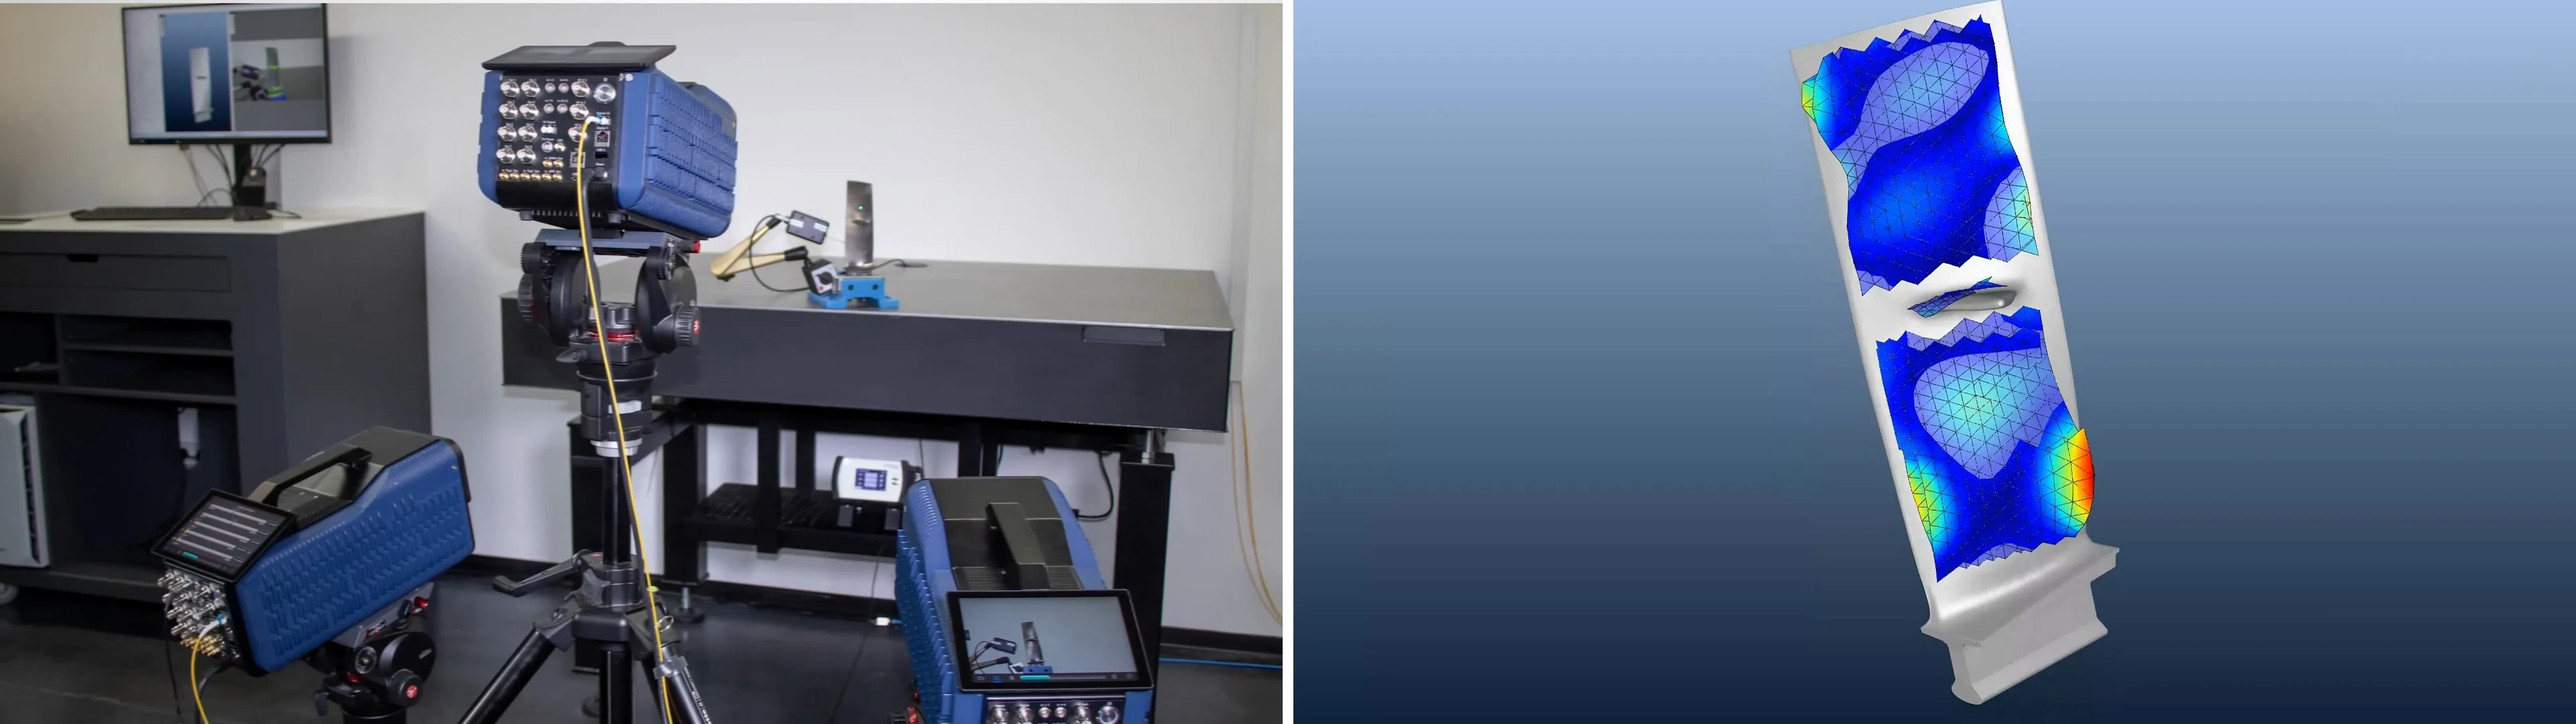
演示测量通过一片尺寸约为 30 × 10 cm 的涡轮叶片展示测量流程。涡轮叶片固定夹紧后,由自动模态力锤进行激励。三台 SMART Scan+ 组成同步运行的3D系统,通过 六个经过标定的视角 采集涡轮叶片四周可见表面的测量数据。
- 测试对象
- 夹紧固定的涡轮叶片,约30 × 10 cm
- 测量系统
- 3 × SMART Scan+,构成SMART 3D-Scan / 全表面3D测量配置
- 测量视角
- 6个经过几何标定的视角
- 测量点
- 3D模型上约800个测量点
- 频率范围
- 最高约30 kHz
- 激励方式
- 带参考信号的力锤激励
- 测量时间
- 每个测量点约2 s;纯数据采集时间约27 min
- 标定时间
- 每个视角约3 min;共约18 min
- 总耗时
- 完成搭建后约45 min,不含初始准备时间
测量结果:全面呈现三个方向的振型
验证FE模型并确定动态应变
让动态应变直观可见
基于相邻测点的空间分辨3D运动数据,SMART Lab还可计算 动态应变。这样不仅能识别共振频率,还能直观显示应变较大的位置。非接触式测量可补充传统应变片(DMS)测量,并在面域测量中减少所需应变片的数量。
直接对比测量与仿真结果
由于测点在3D模型上定义,因此可以 在相同位置对比测量与仿真结果。尤其对于频率较高且局限于局部区域的振型,这种对比能够揭示模型中的材料参数、边界条件和几何细节对实际情况的还原程度。这些数据可支持 FE模型验证 ,具体方式如下:
- 通过试验确定固有频率和模态参数
- 对比整体与局部振型
- 针对FE节点和关键区域精准布置测点
- 导出测量与几何数据,供CAE和模态分析软件使用
- 利用高空间分辨率的试验数据支持模型修正
失谐(Mistuning)、部件对比与产线末端检测(End-of-Line)
几何形状、材料、涂层或制造工艺上的细微差异,都会改变单个涡轮叶片的固有频率和振型。名义上相同的涡轮叶片之间的这类偏差称为 Mistuning 。通过以可重复的方式确定测量位置,可以对比不同部件、整体叶盘(Blisk)中的各个涡轮叶片,以及制造或修复前后的状态:
- 对比固有频率、频率响应及选定的振型特征指标
- 识别名义上相同的涡轮叶片之间的离散差异
- 在制造、涂覆或修复后进行检测
- 复用已定义的测量位置和检测流程
- 根据经批准的限值,按客户要求判定合格与不合格
SMART Multi-Fiber:同步测量,灵活配置
批量检测并不总是需要进行约 800 个测点的完整扫描。根据待检测的缺陷和所需的特征参数,少量精心选定的测量位置即可满足需求。同时测量多个点有助于缩短检测时间。
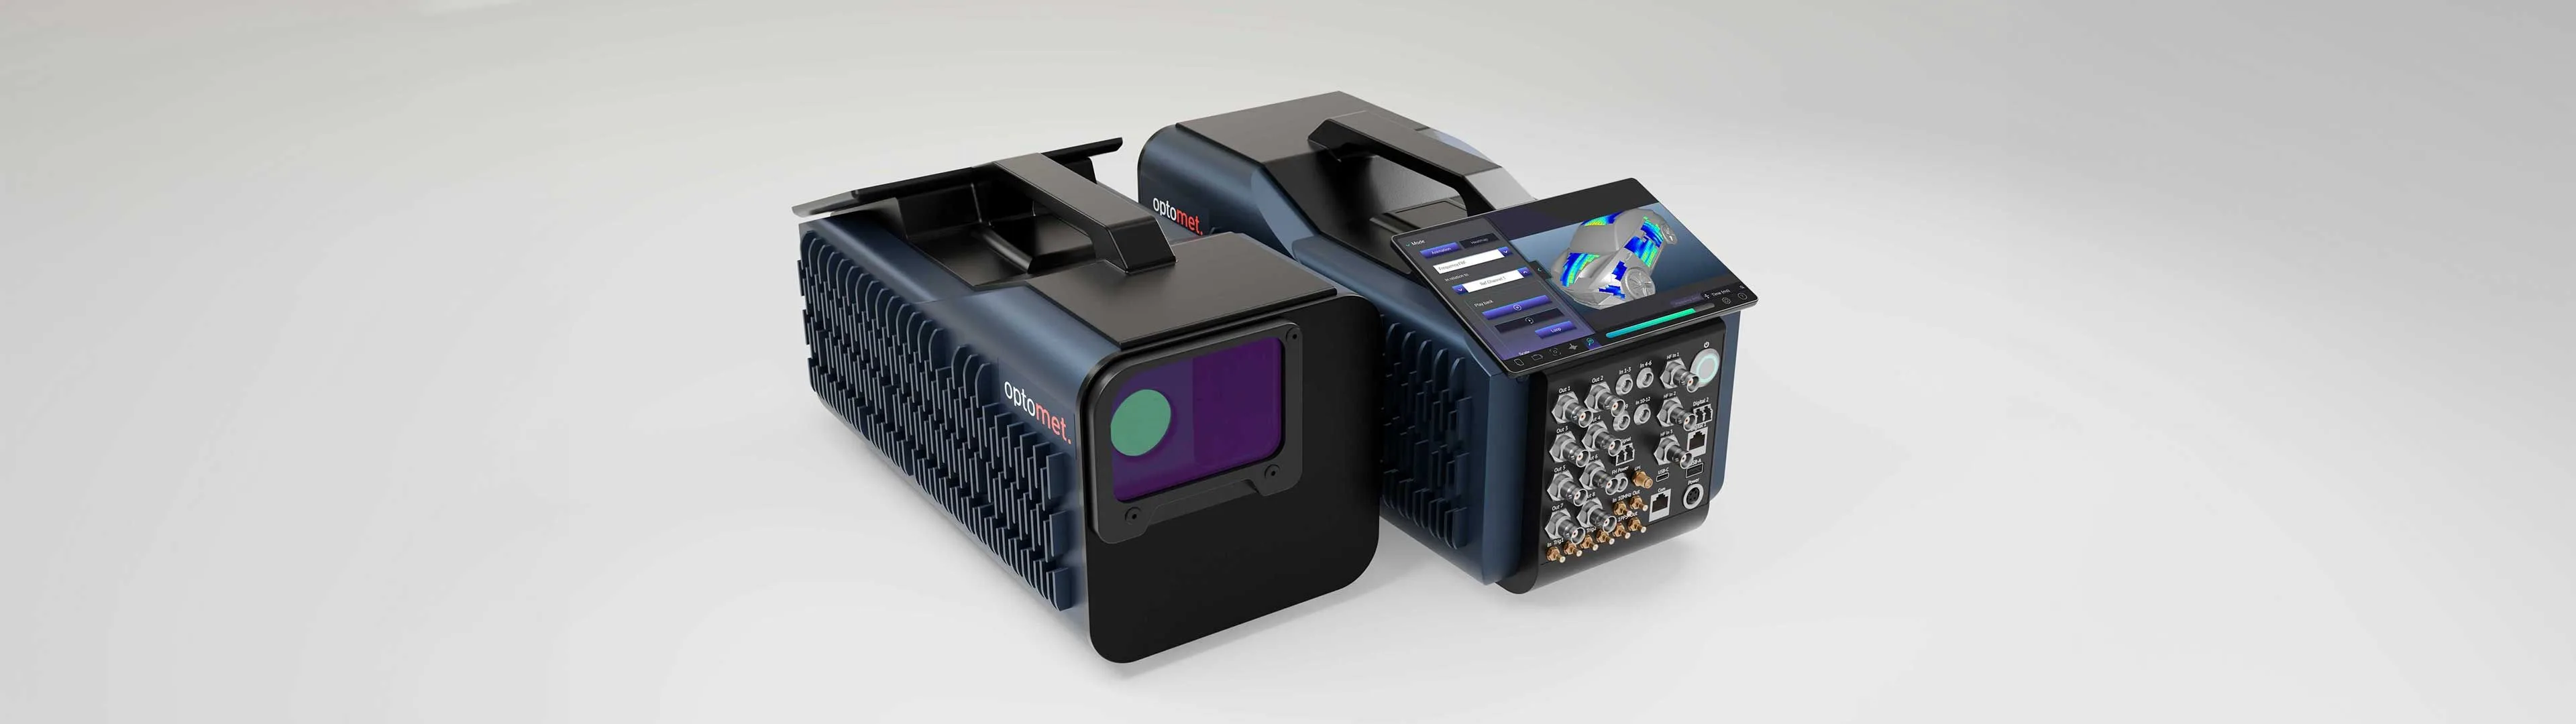
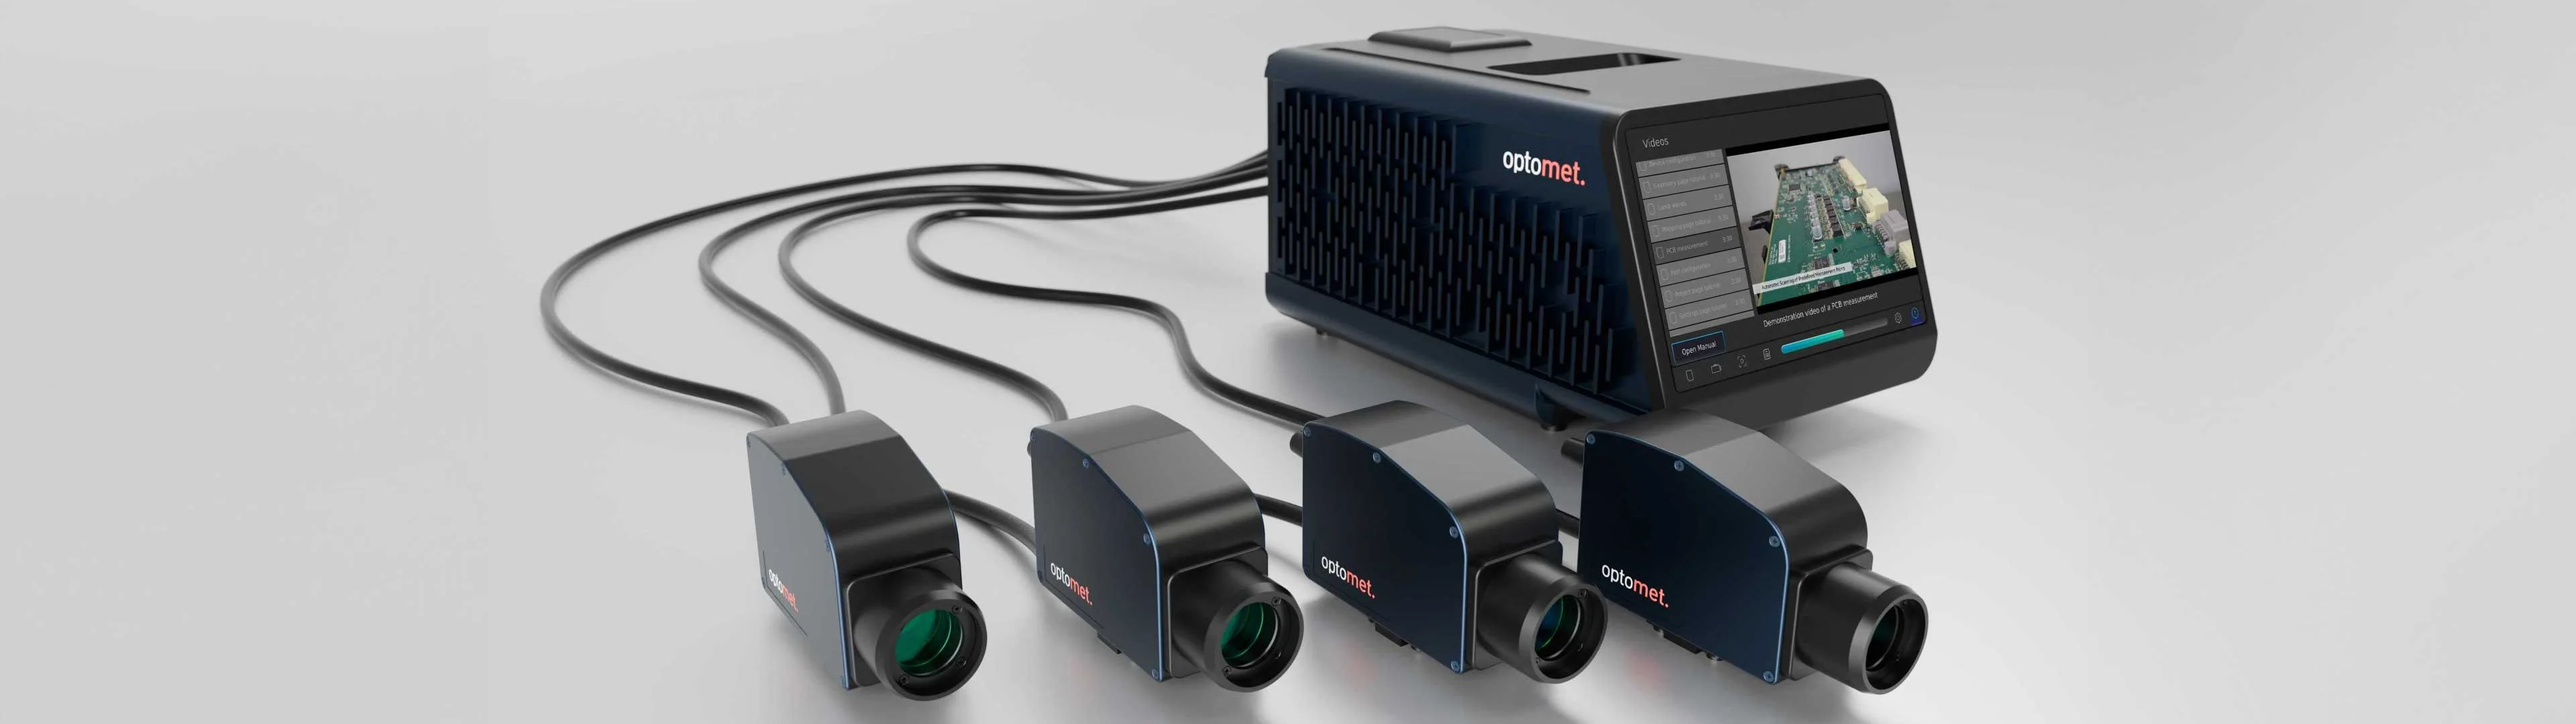
为此, SMART Multi-Fiber 可作为扫描系统的补充。 每台设备最多可配备四个 Fiber Heads 实现同步测量,并保持准确的相位关系。多个系统可互联,组成更大规模的测量系统。
根据配置,可选用自动对焦测量头、紧凑型测量头或 3D-Fiber-Heads。这些测量头可用于参考测量、传递路径测量和对比测量,即使在空间受限或严苛的热环境下也能应用。此外,还可进行单点 3D 测量。
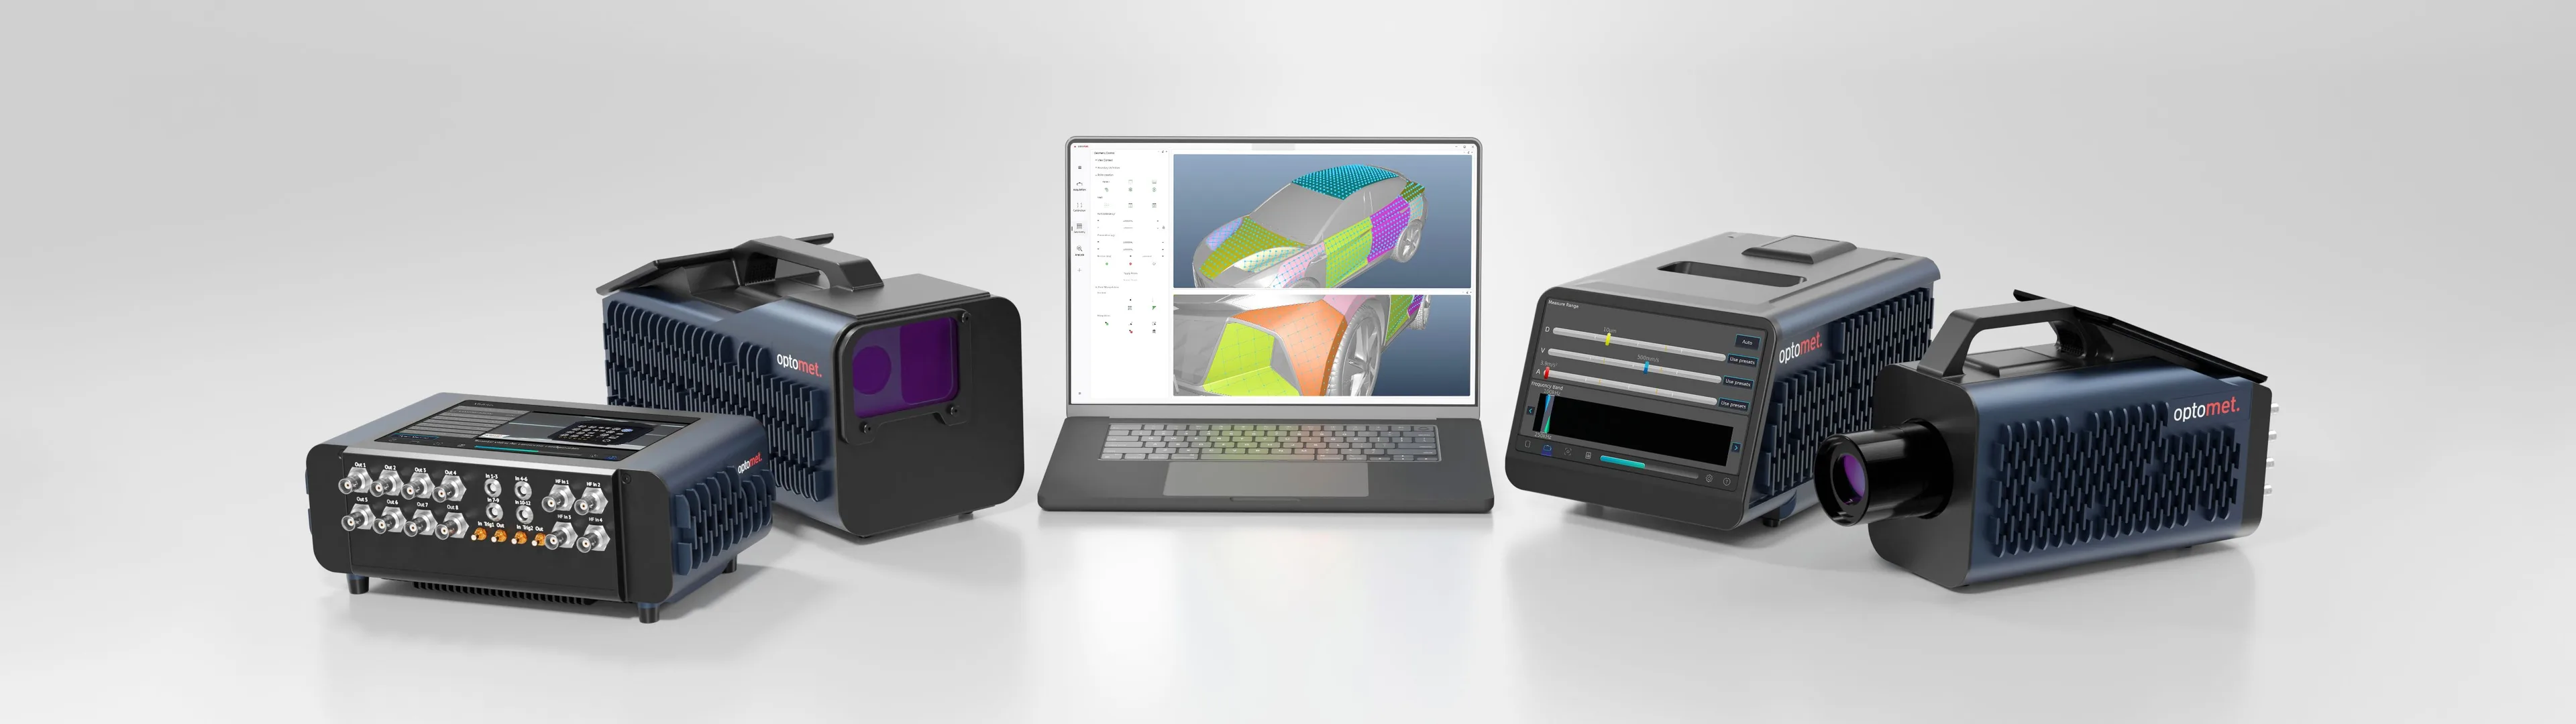
满足您检测需求的智能测量系统

常见问题
为什么3D测量需要三台激光测振仪?
每束激光测量沿其测量方向的运动速度。三束同步激光从已知的几何方向进行测量,即可据此确定三个空间方向上的运动。
如何将测点对应到FE模型?
测点直接在导入的3D几何模型上定义。通过标定相机和激光束,将实际部件与激光测振仪统一到同一坐标系中。
全表面测量需要进行数据拼接吗?
不需要。新增视角均重新相对于同一个3D模型进行标定,因此所有测点和测量结果都已处于统一的项目坐标系中。
可以测量高温表面吗?
可以,前提是测量头和光路得到妥善保护,且有足够的背向散射光。具体可行性取决于测试装置和表面特性。
测试可以自动化吗?
可为重复测试预先配置测量流程、测量位置及客户自定义限值。如有需要,我们可与自动化合作伙伴共同实现工件搬运和流程集成。
哪种测量策略适合您的应用?
需要多少个测点?哪些频率范围和激励方式适合这项任务?1D测量是否足够,还是需要使用 SMART 3D-Scan?为便于我们进行初步评估,请提供部件类型、大致尺寸、预期频率范围、测试条件及期望获得的结果。